


Nawr mae mentrau gweithgynhyrchu yn troi at weithgynhyrchu deallus, a chyflwyno robotiaid diwydiannol yw dewis y rhan fwyaf o bobl. Mae cymwysiadau nodweddiadol robotiaid diwydiannol yn cynnwys weldio, peintio, cydosod, casglu a lleoli (ee pecynnu, palletizing a UDRh), archwilio a phrofi cynnyrch; Cwblheir yr holl waith gydag effeithlonrwydd, gwydnwch, cyflymder a chywirdeb. Mae technoleg roboteg ddiwydiannol yn newid yn gyflym ac yn gwneud datblygiadau anhygoel dros y blynyddoedd, o ddewis a gosod nodweddiadol i robotiaid cydweithredol manwl iawn.
Ar lawr ffatri, ni welwch robotiaid yn rhedeg nac yn neidio fel robotiaid Boston Dynamics. Ond fe welwch eu bod yn perfformio'n ddi-ffael, gan ryddhau gweithwyr rhag tasgau peryglus, diflas ac ailadroddus.
Yn ddiweddar, nododd Sefydliad Cenedlaethol Safonau a Thechnoleg yr Unol Daleithiau y pedwar math o robotiaid sydd fwyaf perthnasol i'r diwydiant gweithgynhyrchu fel robotiaid cymalog, robotiaid SCARA, robotiaid Cartesaidd, a robotiaid cydweithredol.
Cyntaf. Robot cymalog
Robotiaid cymalog yw robotiaid sydd â chynllun uniad, dau gyswllt tebyg i'n breichiau dynol. Gellir dosbarthu robotiaid cymalog yn ôl faint o bwyntiau cylchdroi sydd ganddynt, gyda rhai dyfeisiau â hyd at saith gradd o ryddid. Mae cymhlethdod mecanyddol yr unedau hyn yn eu gwneud yn gymharol ddrud ac ychydig yn arafach na mathau eraill.
Robotiaid cymalog yw'r math mwyaf o robot o hyd, yn ôl InteractAnalysis. Roedd robotiaid cymalog yn cyfrif am 59.6 y cant o'r llwythi byd-eang yn 2019 a disgwylir iddynt gyfrif am 57.5 y cant o gyfanswm y farchnad erbyn 2023.
Mantais robotiaid cymalog yw eu bod yn gallu goresgyn rhwystrau a fyddai'n rhwystro mathau eraill o robotiaid. Efallai mai'r dyfeisiau hyn yw'r math mwyaf cyffredin a ddefnyddir heddiw. Gellir eu defnyddio ar gyfer: cymryd a gosod, dosbarthu, pacio, rhannau a weldio, ac ati.
Yn ail. SCARA Robot
Robotiaid SCARA, robotiaid braich robotig aml-ar y cyd llorweddol, gallant symud ar hyd yr echelinau x ac y, ond mae'r breichiau'n anhyblyg i gyfeiriad yr echelin Z ac wedi'u cloi yn eu lle ar hyd yr echelin z. O ganlyniad, mae gan robot SCARA gydymffurfiad dethol, sydd â manteision mewn rhai gweithrediadau cydosod, megis gosod pin crwn i mewn i dwll crwn.
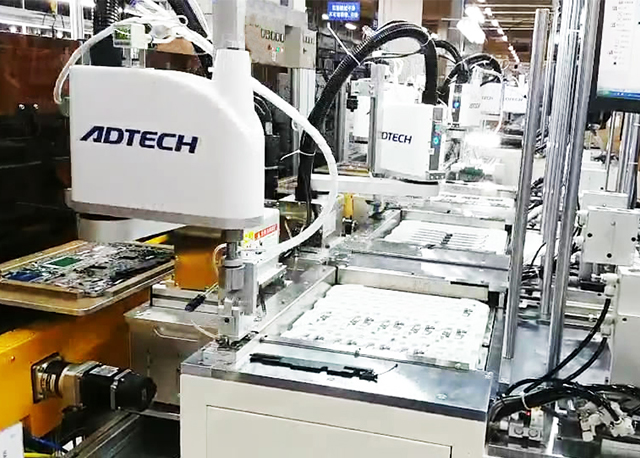
SCARA robot, llun: ADTECH
Mae llai o ryddid SCARA yn golygu llai o foduron, cyfrifiadau rheoli symlach ac algorithmau rheoli, a llai o bŵer cyfrifiadurol sydd ei angen. Mae llai o echelinau rhwng y sylfaen a'r rhan sydd i'w hadeiladu, sydd hefyd yn golygu bod y gwall cronnol yn cael ei leihau.
Ystyriaeth bwysig mewn roboteg llawr ffatri yw pa mor bell y gall robot weithio o bedestal o'i gymharu â'r gofod daear y mae'r pedestal ei hun yn ei ddefnyddio, ac mae SCARA yn fanteisiol iawn yn hyn o beth, lle mae fel arfer yn cymryd llai o le ar lawr y ffatri.
Er bod y peiriant SCARA yn gymharol gyfyngedig, yn gyffredinol, mae'n robot cyflymach, rhatach, mwy cywir a haws ei reoli.
Trydydd. Robotiaid Cartesaidd
Robot cartesaidd, a elwir hefyd yn robot cartesaidd, gall symud yn uniongyrchol ar hyd tair echelin (hyd, lled ac uchder). Oherwydd cadernid cynhenid y gwaith adeiladu hwn, gellir ei ddefnyddio o dan y llwythi trymaf.
Y gwahaniaeth rhwng robotiaid cartesaidd a robotiaid SCARA yw'r gallu i symud ar yr echelin z. O'i gymharu â'r ddau, bydd ymateb SCARA yn gyflymach, bydd yr offer yn gymharol lân, mae angen ôl troed bach ar ei sedd gosod sedd sengl, felly gall fod yn ffordd osod symlach, dirwystr. Ar y llaw arall, byddai SCARA yn ddrytach na braich robotig Cartesaidd draddodiadol, a byddai'r feddalwedd reoli yn gofyn am fecanwaith cinemateg gwrthdro ar gyfer tween llinellol y mudiant. Ar ben hynny, gellir defnyddio robotiaid Cartesaidd i godi, cydosod a hyd yn oed ddosbarthu deunyddiau fel gludyddion.
Pedwerydd. COBOT (Robot Cydweithredol)
Robot cydweithredol (cobot yn fyr) yw robot sydd wedi'i gynllunio i ryngweithio'n agos â bodau dynol mewn gofod cydweithio. Hyd at 2010, cynlluniwyd y rhan fwyaf o robotiaid diwydiannol i weithredu'n annibynnol neu gydag arweiniad cyfyngedig, felly nid oes rhaid iddynt boeni am ryngweithio agos â bodau dynol, ac nid oes rhaid i'w gweithredoedd boeni am ddiogelwch y bobl o'u cwmpas, a phob un ohonynt yn nodweddion y mae angen i robotiaid cydweithredol eu hystyried.
Fel y disgrifiwyd gan Ffederasiwn Rhyngwladol Roboteg (IFR), mae robotiaid diwydiannol cydweithredol (COBOTS) wedi'u cynllunio i gydweithio â bodau dynol i gyflawni tasgau mewn diwydiant. Yn ôl IFR, mae’r cydweithio hwn yn digwydd ar bedair lefel:
Unedau ar wahân: Mae bodau dynol a robotiaid yn gweithio gerllaw, ond mewn gweithleoedd ffisegol ar wahân. Dim rhyngweithio dynol-cyfrifiadur na chydamseru.
Cydweithio dilyniannol: Mae rhai croestoriadau rhwng gweithleoedd dynol a robotiaid. Fodd bynnag, dim ond ar ôl i weithred y cyfranogwr arall ddod i ben y mae gweithred un cyfranogwr yn dechrau.
Cydweithrediad: Pobl a gweithwyr yn cydweithio.
Cydweithrediad ymatebol: Mae robotiaid yn ymateb i weithredoedd dynol mewn amser real.
Dangosir y lefelau hyn isod. Mae'r ardal werdd yn cynrychioli man gwaith y robot ac mae'r ardal felen yn cynrychioli man gwaith y gweithiwr.
Cydweithrediad dilyniannol yw'r lefel fwyaf datblygedig a fabwysiadwyd yn gyffredin mewn ffatrïoedd heddiw ac mae angen ei weithredu trwy weledigaeth peiriant a deallusrwydd artiffisial. Yn ogystal, mae canghennau tangential o robotiaid cydweithredol yn robotiaid a ddefnyddir mewn cymwysiadau llawfeddygol, megis y llawdriniaeth robotig gyntaf ar y llygaid a berfformiwyd yn 2016. Efallai mai'r enwocaf o'r rhain yw system lawfeddygol robotig daVinci Intuitive Surgical, nad oedd, er ei bod yn ymddangos yn addas, wedi'i diffinio fel cobotig gan ei ddatblygwyr. Mae pob symudiad y robot yn cael ei reoli gan y llawfeddyg, ond gyda manwl gywirdeb na all unrhyw law ddynol ddod yn agos ato.
Gyda rheolaeth robotig, gall llawfeddygon weithredu trwy doriadau llai, gan leihau gweithdrefnau ymledol a chyflymu adferiad cleifion.
Yn amlwg, gellir dod o hyd i'r lefel hon o fanwl gywirdeb a rheolaeth echddygol fanwl mewn cymwysiadau di-rif mewn amgylcheddau diwydiannol. Fodd bynnag, ar hyn o bryd mae robotiaid cydweithredol manwl uchel yn rhy ddrud i weithfeydd gweithgynhyrchu cyffredin eu fforddio am y tro.